

Aktuellt


Från simulering till skärgård: studerande testar forskningsbåt på Åland
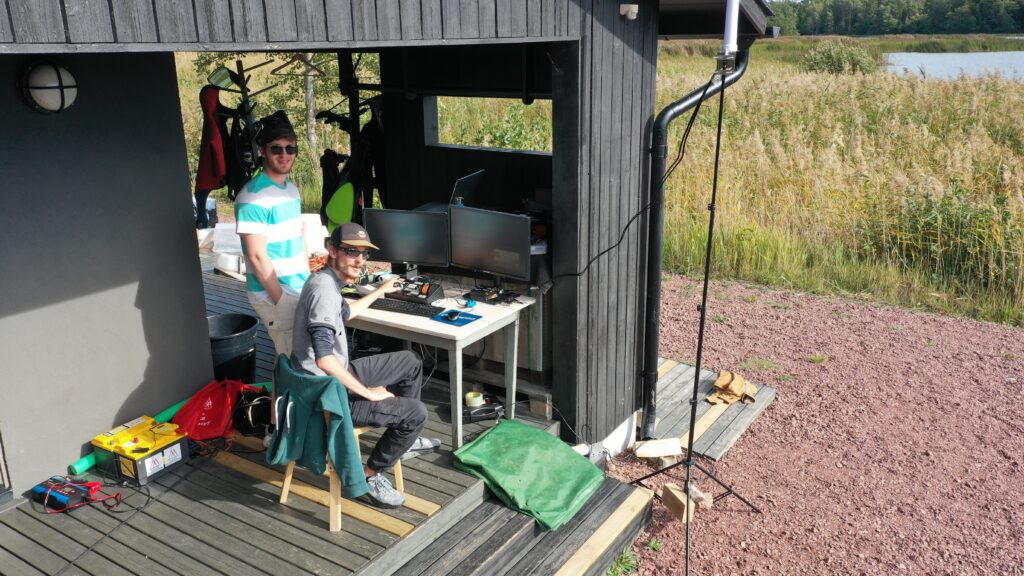
Autonoma fartyg skulle i framtiden kunna hjälpa forskare att övervaka vattenkvaliteten, följa upp föroreningar och samla in miljödata i skärgården med minimal mänsklig inblandning. För att föra den visionen ett steg närmare verkligheten reste magisterstuderandena Franck Martine och Simon Lagorce till Åbo Akademis forskningsstation Husö biologiska station på Åland, där de testade autonoma navigeringslösningar utvecklade för forskningsbåten Åboat.
Efter flera månaders arbete med att utveckla programvara som gör det möjligt för en farkost att navigera självständigt packade Franck Martine och Simon Lagorce in forskningsbåten Åboat i en bil och styrde mot den åländska skärgården tillsammans med professor i programvaruteknik Sébastien Lafond.
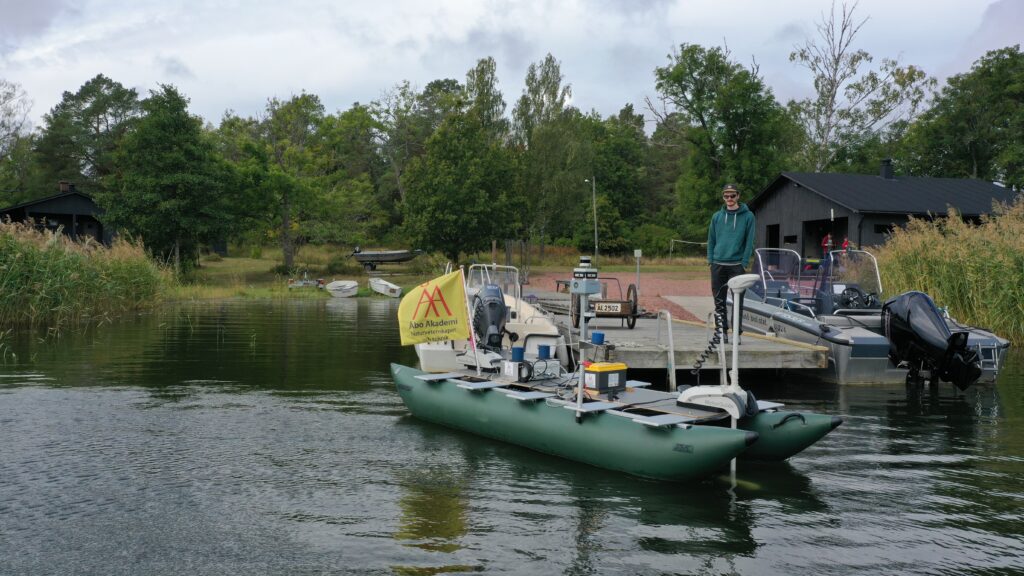
Under en tio dagar lång vistelse på Husö genomförde gruppen fälttester av autonoma navigeringstekniker utvecklade för Åboat-plattformen. Målet var enkelt men ambitiöst: att undersöka hur väl farkosten kan navigera och reagera på sin omgivning utan mänsklig styrning.
– Det är en sak att se algoritmer fungera i simuleringar, men något helt annat att placera farkosten i en verklig marin miljö där väder, vågor och oväntade hinder blir en del av ekvationen, säger professor Lafond.
Gruppen testade ett autopilot- och antikollisionssystem baserat på LiDAR-teknik, vilket gör det möjligt för farkosten att ”se” objekt i vattnet, såsom båtar, stenar och andra hinder, och anpassa rutten vid behov. Under sin visteles i Husö lyckades studenterna implementera och testa flera parametrar i navigeringsalgoritmerna.
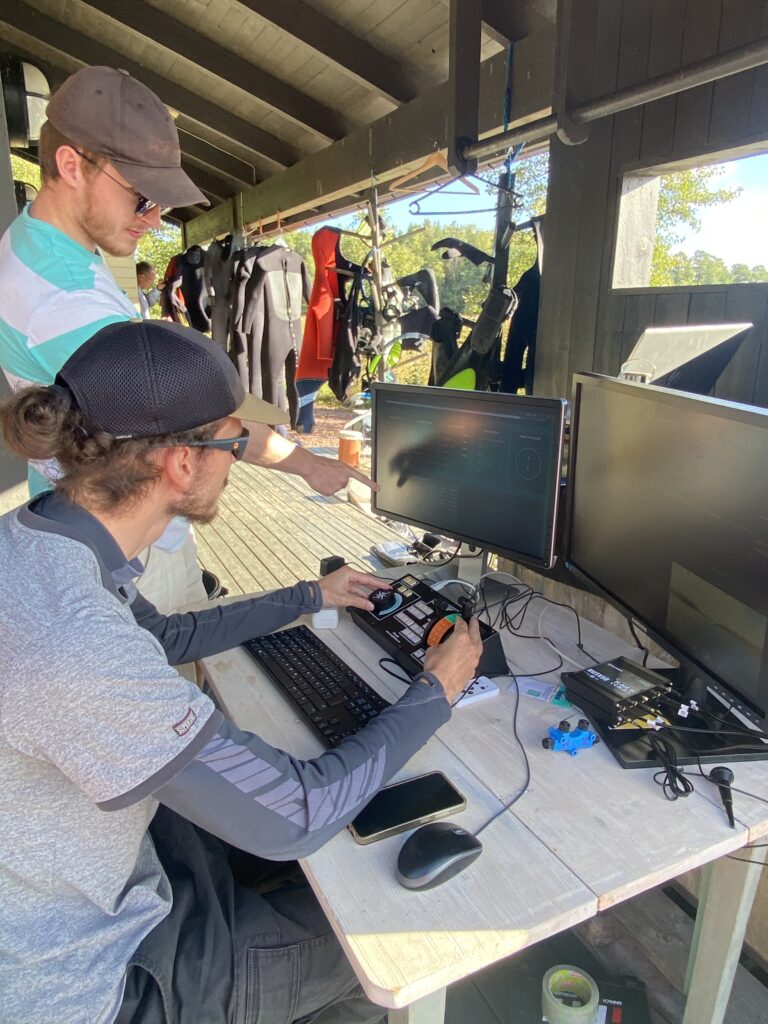
Arbetet utgör en del av examensarbetena för Franck Martine, Simon Lagorce, Léo Robert och Emma Guiguemdé, dubbelexamensstuderande vid Åbo Akademi från de franska högskolorna ESIGELEC och INSA Rennes. Deras forskning kombinerar robotik, autonoma system, sensorbaserad perception och marinteknik för att vidareutveckla Åboat-plattformens kapacitet.
Utöver att bidra till forskningen om autonom sjöfart lyfter projektet också fram hur tvärvetenskapligt samarbete kan skapa nya möjligheter för både teknik- och miljöforskning.
Autonoma farkoster som Åboat skulle i framtiden kunna stödja havsforskningen genom att bära sensorer, samla in miljödata och utföra övervakningsuppdrag med minimal mänsklig inblandning.
– Åboat kan användas för automatisk övervakning av miljöparametrar, exempelvis för att upptäcka föroreningar i skärgården och fastställa deras geografiska ursprung. Vi har redan testat plattformen för att mäta ett flertal vattenkvalitetsparametrar, säger professor i marinekologi Christian Pansch-Hattich.
Om Åboat
- Åboat är en forskningsbåt utvecklad inom ämnet informationsteknik vid Åbo Akademi. Plattformen fungerar som en testmiljö för forskning inom maritim automation, autonom navigation och intelligenta programvarusystem.
- Projektets långsiktiga mål är att utveckla Åboat till en helt autonom farkost som kan utföra övervaknings- och sökuppdrag till sjöss.
- Under årens lopp har Åboat legat till grund för ett stort antal magisteravhandlingar, praktikprojekt och forskningsinitiativ inom programvaruteknik, robotik och autonoma system.
- Plattformen gör det möjligt för forskare och studerande att testa tekniker som autonom navigation, antikollision, sensorfusion, situationsmedvetenhet och digitala tvillingar i verkliga förhållanden.
- Åboat är utrustad med flera olika sensorer, bland annat kameror, LiDAR, GPS och andra navigeringsinstrument som gör det möjligt att samla in data och operera i komplexa marina miljöer.
- I samarbete med forskare inom miljö- och marinbiologi har Åboat använts för att samla in miljödata, såsom temperatur, salthalt, syrehalt, pH-värde och grumlighet. Detta visar hur autonoma teknologier kan bidra till framtidens havsforskning.
